- 0
- 0
- 0
分享
- [CHI 2026] 用气味寻找 VR 里的目标,更真实为什么未必更准?
-
10-14
走进虚拟房间,一件看不见的东西散发出香味。你转动身体、向前移动,试着判断气味从哪里来。若它稳定地随着距离增强,也许比较容易定位;若它像真实空气中的气味一样忽浓忽淡,体验可能更自然,判断却更不确定。
发表于 CHI 2026 的《BernO: A Breath-Driven Odor Display for Spatial Olfactory Interaction in VR》,把气味作为空间线索来研究。团队设计了由吸气带动送味的装置,并比较连续浓度梯度与间歇羽流两种渲染方式,观察真实感、定位精度和完成时间如何取舍。
吸一口气,让装置在需要时送味
不少气味显示器依靠泵、风扇、加热或雾化输送气味。送出的空气、热量或湿度,可能同时成为额外感官线索;散到房间里的气味,还可能影响下一段体验。BernO 尝试将送味限制在吸气过程和靠近鼻部的气道里。
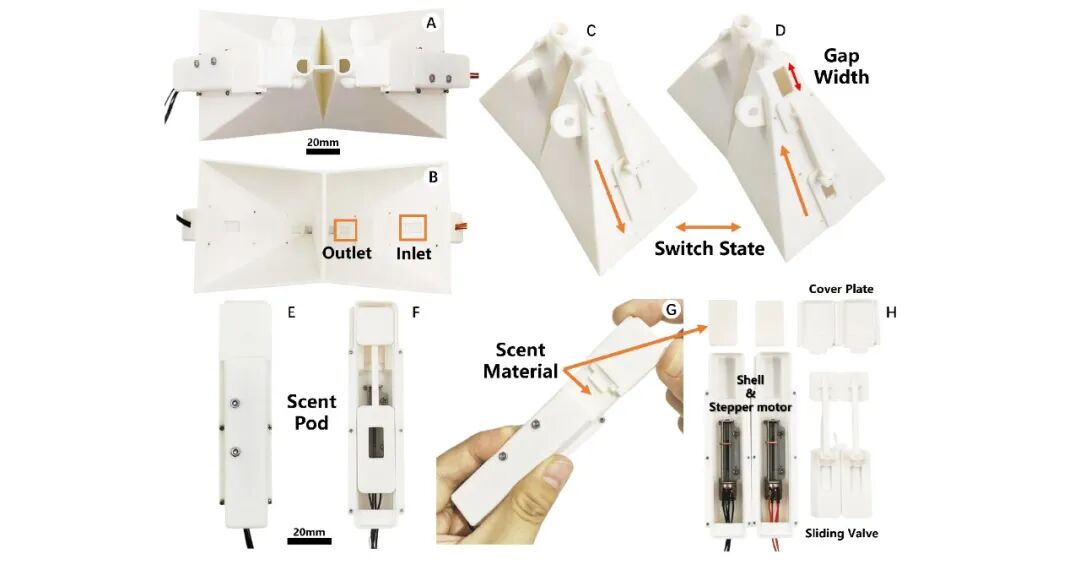
论文图 2:BernO 的气道、气味仓与滑动阀。吸气产生气流,阀门调节带味空气的比例;电机负责调阀,并非完全无电设备。
装置利用气道截面差异产生的流速与压差,引导一部分空气经过气味仓,再汇入吸气气流。微型步进电机改变滑动阀开口,调节带味空气所占的比例。原型为左右鼻孔各提供一条可独立控制的通道,气味材料可以放入或更换。
“呼吸驱动”指送味气流来自人的吸气,电机仍需要供电。论文报告阀门全开到全关的切换不到一秒;这个时间描述机构动作,不能直接写成人感知气味必然零延迟。作者也通过气流模拟建立阀口与相对浓度的关系,尚不等于直接测得每次呼吸中鼻内的实际分子浓度。
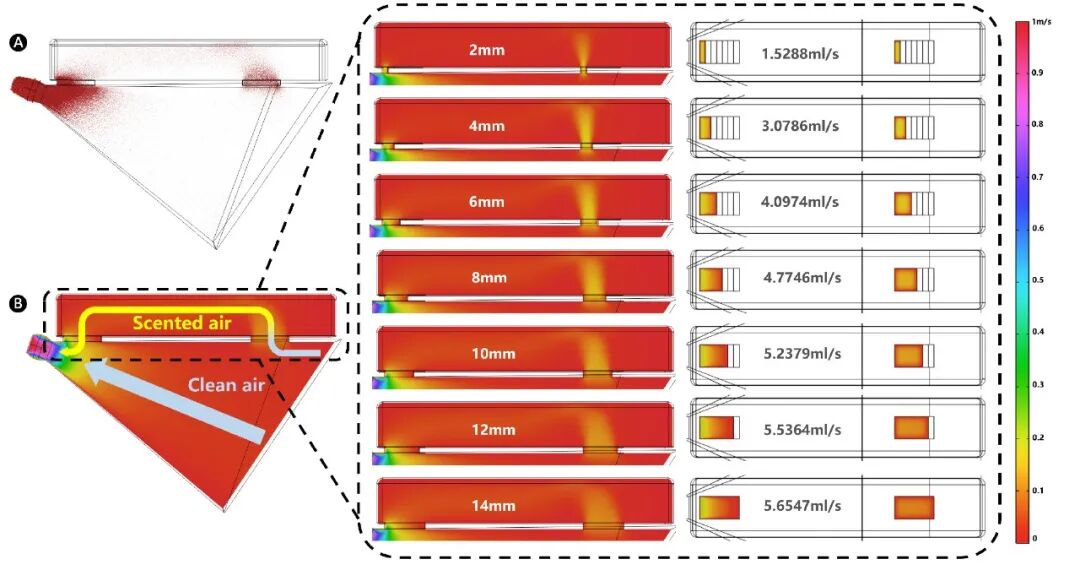
论文图 3:气流模拟展示不同阀门开口下的流动变化。模拟为相对浓度控制提供依据,并不等于直接测得鼻内实际气味分子浓度。
这种结构减少了主动向环境吹送气味的需求,为比较变化模式创造了条件。但“无残留”仍应理解为设计目标和作者描述的机制优势,论文没有给出涵盖所有气味与长期使用的环境残留定量保证。持续闻同一气味也可能产生嗅觉疲劳。
让气味平滑变化,还是一阵阵出现?
第一种模型像一张容易读的距离图:越接近气味源,浓度总体越高,并根据面对目标的方向调整。第二种模型叠加间歇的浓度脉冲,让人偶尔闻到一阵明显气味,再进入较弱阶段,模拟羽流的不稳定性。
两者都由虚拟位置与朝向控制装置,而不是在真实房间里建立一条香味路径。人可以转头、转身与移动,通过多次感知积累线索。理论上,左右鼻孔的强度差也可能提供方向信息,但这需要先检验人是否读得出来。
研究招募 33 人,先完成浓度辨别与设备熟悉,再在两种模型下进行方向、距离和二维找箱子任务。研究全程使用迷迭香气味,移动主要通过控制器完成,方向探索包括真实转身;方向和距离任务隐藏气味源,箱子任务则在开启后给出是否成功的视觉反馈。
预实验中,对浓度变强或变弱的正确判断约为 94.4%,而辨别哪侧鼻孔更强仅约 48%,接近二选一随机水平。这说明此设置下,大多数人读不出双鼻差异,并不意味着已经证明人在所有气味和情境中都无法利用这类信息。
更快、更像真的,不等于更准
结果呈现一个清楚的取舍:梯度模型在方向和距离判断中误差更小;羽流模型在三项空间任务中完成更快,但方向和距离误差更大。二维找箱子任务中,两种模型的误开箱次数没有显著差异。
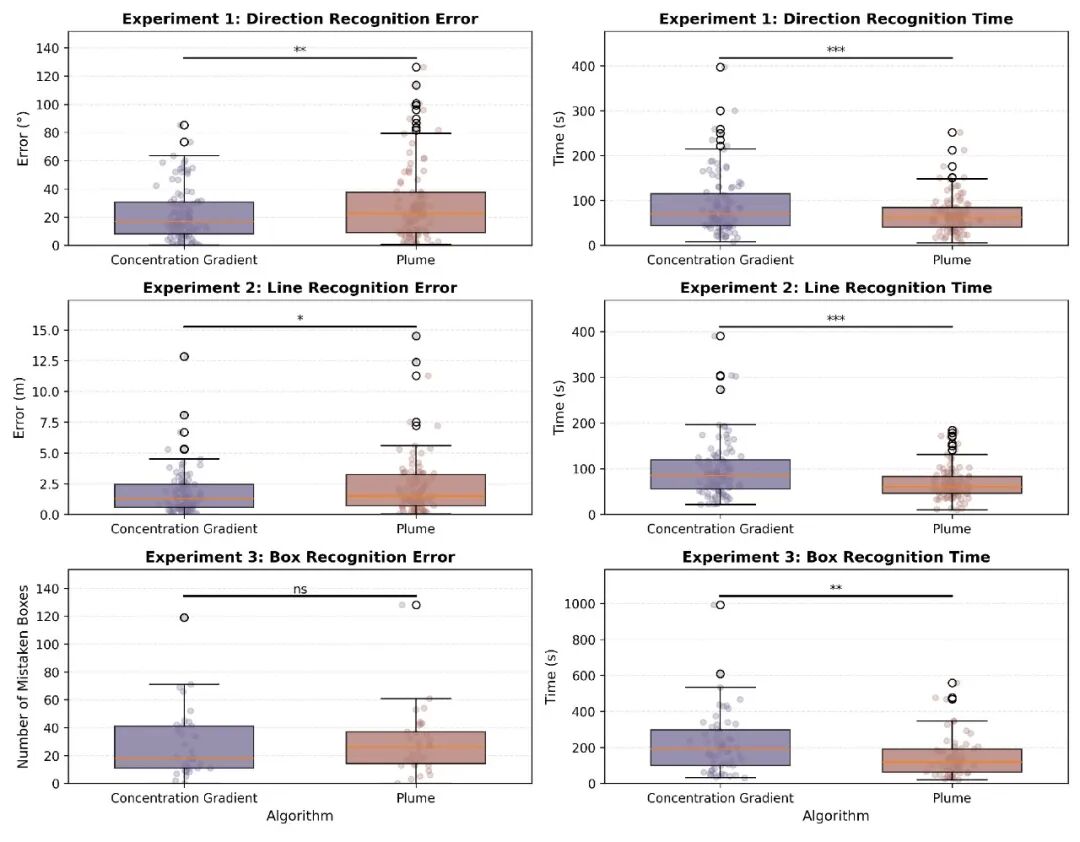
论文图 11:梯度模型的方向、距离判断更准确,羽流模型的任务完成更快;找箱子任务的误开次数没有显著差异,不能把速度优势写成全面性能优势。
访谈里,24 人认为羽流更接近现实气味体验,28 人觉得梯度任务更容易。然而“觉得更容易”的条件,客观上反而耗时更长。稳定线索让规则容易理解,也可能让人反复确认最强位置;间歇强信号更快引导注意,但也可能让人过早认为已经找到目标。
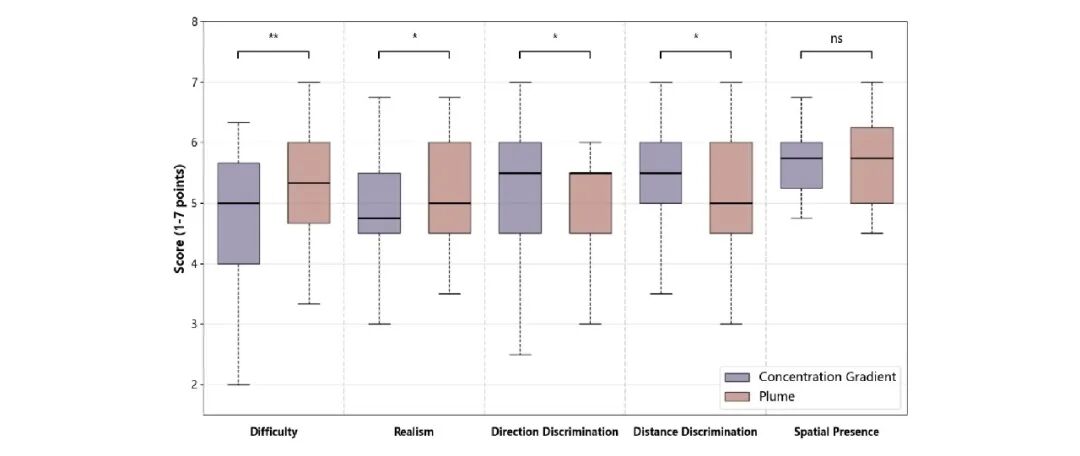
论文图 13:羽流模型的真实感与难度评分更高,梯度模型的方向和距离辨别评分更高;空间在场感没有显著差异。
问卷同样区分了真实感和在场感:羽流的真实感评价更高,方向与距离辨别则偏向梯度,空间在场感没有显著差异。论文讨论中提出远处用羽流吸引接近、近处转为梯度定位的混合策略,但这还没有作为独立条件得到验证。
此外,同一参与者完成多个搜索试次,文中的方向与距离分析各形成 99 对记录,仍来自 33 人。多次测量可以描述任务中的变化,但不会把参与者人数扩大到 99,也需要考虑同一个人结果之间的相关性。
为什么值得关注
BernO 展示了气味如何从环境气氛变成可以探索的交互信息。浓度、时序和身体朝向共同影响判断,设计者可以围绕任务选择表达:需要精确定位,还是需要一段更自然的空间体验?真实感、速度与准确性,应分别衡量。
这些结果仍是概念验证。实验只有一种气味,部分找箱子试次未完成,时间分析使用了可获得的记录;论文还将同一人的多个试次形成数据对,统计显著性需谨慎理解。目标设置与视觉确认方式,也会影响搜索策略。后续需要跨气味、呼吸差异与长期使用检验,不能直接延伸成现实导航能力。值得继续发展的,是让气味变化与人的主动探索相连,同时把每种线索能支持的判断范围说清楚。
资料来源
论文:BernO: A Breath-Driven Odor Display for Spatial Olfactory Interaction in VR;
作者:Yu Zhang, Chih-Hung Lee, Jingtong Cai, Yaqing Hou, Siqi Zheng, Qianyao Xu, Qi Lu;
会议:Proceedings of the 2026 CHI Conference on Human Factors in Computing Systems (CHI ’26), April 13–17, 2026, Barcelona, Spain;
DOI:https://doi.org/10.1145/3772318.3791360
-
阅读原文
* 文章为作者独立观点,不代表数艺网立场转载须知
- 本内容由数艺网主动采集收录,信息来源为 “Art&Design.ai” 公开网络发布内容。第三方如需转载本内容,必须完整标注原作者信息及 “来源:数艺网”,严禁擅自篡改、删减或未标注来源转载。 并附上本页链接: 若您的内容不希望被数艺网收录,或认为此举侵犯了您的合法权益,敬请通过微信 ID:d-arts-cn 联系数艺网。我们将致以诚挚歉意,并第一时间为您办理下架或删除处理。